VL-DT
蜘蛛手机器人视觉贴标机
并联蜘蛛手机器人结合视觉定位,面向连续生产中的快速取放与贴标。资料列举电子工件、电池及食品包装等候选场景。其工艺精度与其他视觉平台不同,不能直接沿用统一精度宣传;需按工件、材料、输送速度和容差进行试样验证与节拍匹配。
联系团队 →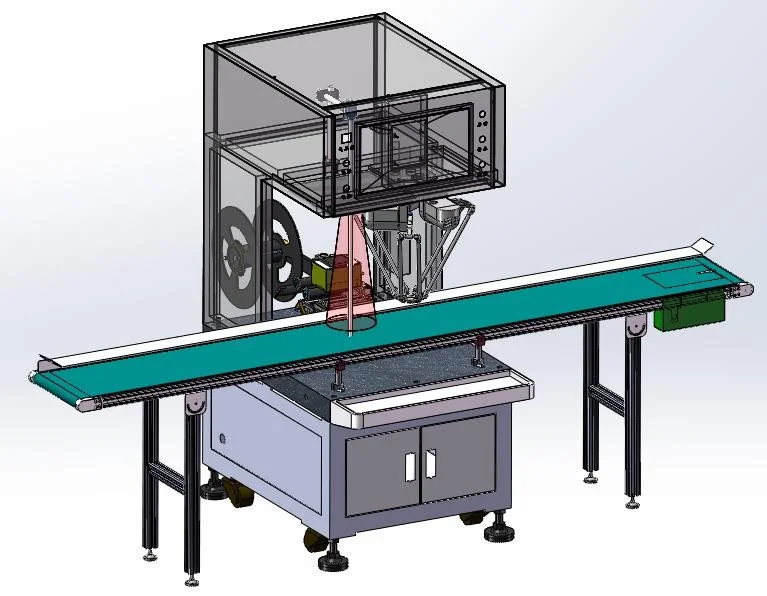
更新日期:
关键技术参数
| 贴附头数(按配置选择) | 1 |
|---|---|
| 目录参考节拍(实际以样品验证为准) | 2500–3000 labels/h |
最终配置以双方确认的技术方案及报价文件为准。
应用范围
- 机器人视觉贴附
- 包装件贴标
适配条件
以下信息用于确认设备是否适配当前产品与产线。
- 工件外形、尺寸、定位特征和进料姿态
- 标签或辅料尺寸、底纸、胶水和卷径
- 目标节拍,以及上下游设备、信号和安装空间
- 实际工件与材料样品,用于试贴和书面确认
询盘建议提供
- 工件照片或图纸,并标出贴附位置
- 标签/辅料样品或材料说明
- 电源电压、安装责任方,以及希望的交期
资料与画册
常见问题
如何确认这台配置适合我的产品?
请提供工件、材料和贴附位置。工程会按样品确认剥离、定位、治具和节拍;目录节拍不能代替试贴。最终配置以双方确认的技术方案为准。
页面上的节拍数字是保证产能吗?
不是。那是产品册中的参考范围,随工件、材料、定位方式和换型变化。合同产能只写在经过样品验证的技术方案里。
询盘之后下一步是什么?
我们先确认配置是否匹配,再约定样品或图纸评审,然后给出范围、交期和安装责任。需要出厂验收(FAT)时,会写进技术方案。
项目询盘
提交基础工艺信息后,我们将为您确认选型、接口与交付范围。
联系团队 →